ないぶモデル|Internal model|運動制御・神経科学
いつも使うコップと同じつもりで持ち上げたら、予想より軽くて手が上がりすぎた。あるいは、初めて使う道具の重さに慣れるにつれ、力加減を考えずに扱えるようになった。そんな経験から、動くときには、届いた感覚に応じるだけでなく、これから起こることの見積もりも使っていると考えられます。
運動制御における内部モデルは、自分の体や扱う物が、加わる力や運動の指令に対してどう動くかを、神経系の中で表す仕組みを説明する概念です。その関係を、動きの予測や調整に利用すると考えます。
「モデル」は体と環境の関係を表すもの
ここでのモデルは、ある入力によって、どのような結果が生じるかという関係を表します。たとえば同じように腕を動かしても、空のコップを持つ場合と、中身の入ったコップを持つ場合では、必要な力や手に返ってくる感覚が変わります。道具が変わると、神経系が扱う体と環境の関係も変わります。
研究では、力、手の位置、速さ、筋活動などの測定値を使い、ある関係を学んだと考えたときに実際の動きをどこまで説明できるかを調べます。「内部モデル」という一個の物体を脳内で見つけたという意味ではなく、行動と情報処理を結ぶ説明の枠組みです。予測した結果が観察と合うか、条件を変えたときも説明できるかが、この考え方を検討する手がかりになります。
この節の出典:T07-IM1、T07-IM2、T07-IM4
動いた結果を、感覚が届く前から見積もる
物をつまんで運ぶとき、手を動かす速さや向きが変われば、指先にかかる負荷も変わります。そのたびに滑ってから握り直すのでは、滑らかに運べません。1997年にフラナガンとウィングは、親指と人さし指でつまんだ装置を動かす人の力を測り、装置に加わる負荷と、指で挟む力の変化を比べました。
装置には、動く速さや加速度などに応じて異なる力が加わるようにしていました。それぞれの条件で、指で挟む力は負荷の変化とほぼ並行して調節されました。著者らは、腕の動きが指先へ生む負荷を見積もる内部モデルが、物を安定して持つ働きに関わると考えました。
この節の出典:T07-IM1
順モデルと逆モデル
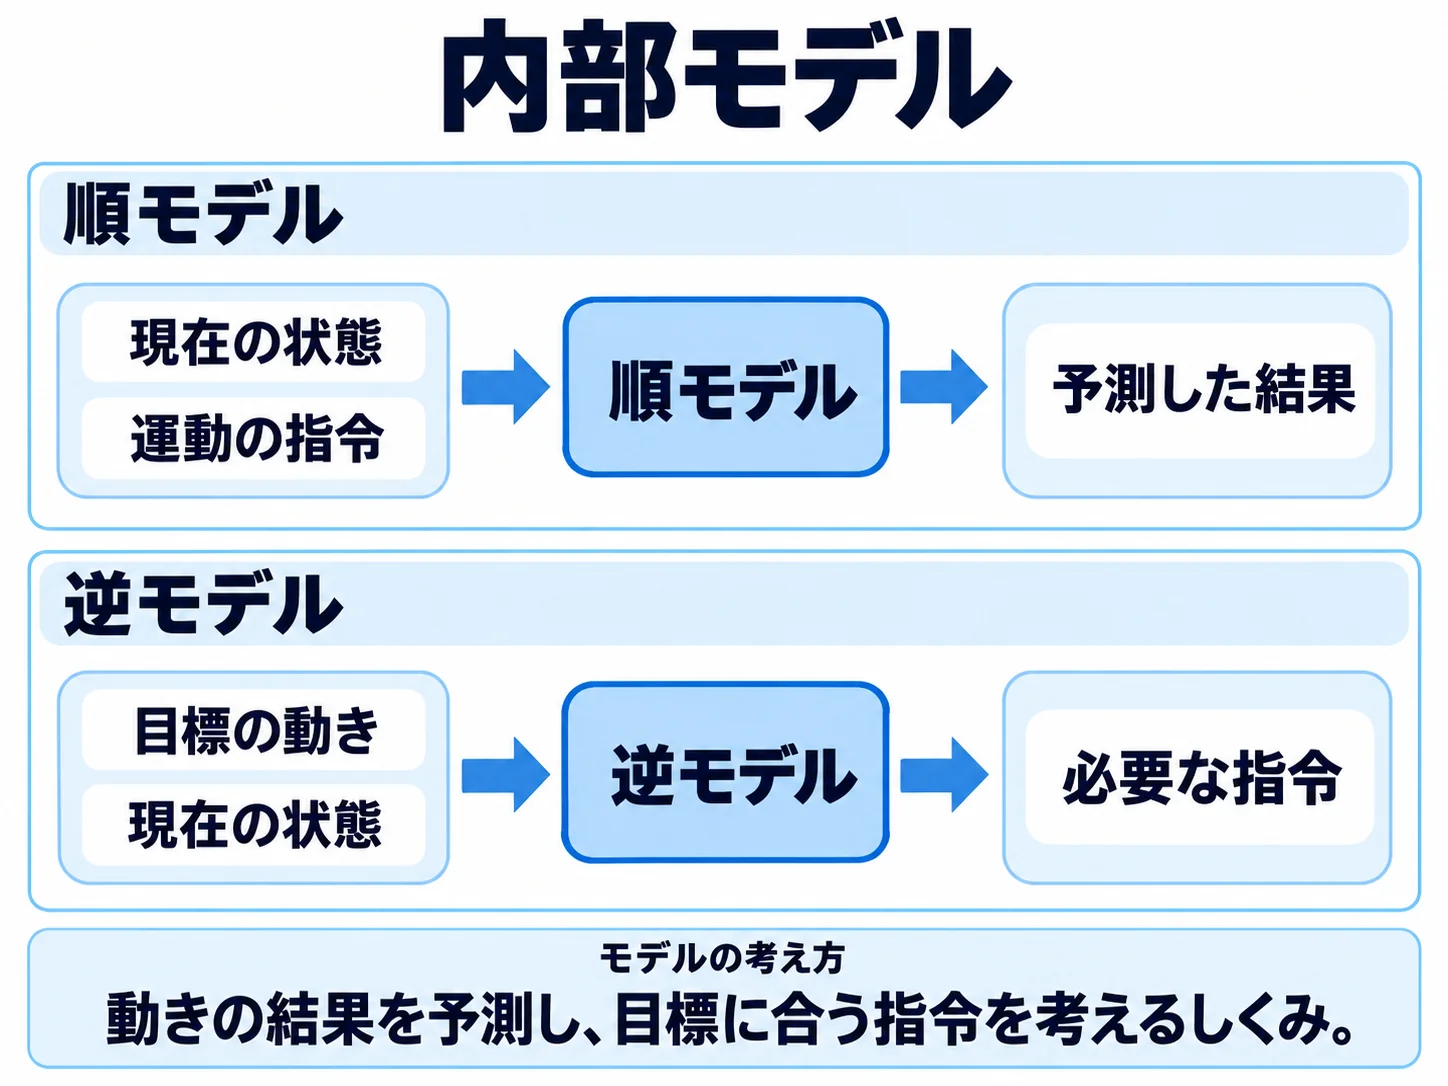
内部モデルには、入力と結果のどちらから考えるかによって、二つの代表的な考え方があります。
順モデルは、現在の体の状態と運動の指令から、次にどのような状態や感覚が生じるかを予測するものです。たとえば、腕をこの速さで動かすと、手に持った物からどれくらいの負荷を受けるかを見積もる関係です。
逆モデルは、目標とする動きを実現するために、どのような運動の指令が必要かを求めるものです。目標の動きや現在の体の状態から、必要な力や指令の組合せを求める向きに当たります。
これらは神経系の情報処理を説明する枠組みであり、本人の意識的な計算を必要としません。
この節の出典:T07-IM4
フィードフォワードとフィードバックとの関係
フィードフォワードは、起こると予想される変化に備えて、先に指令を用意する制御です。物を動かしたときに指先へかかる負荷を見積もり、その変化に合わせて握る力を準備する働きは、その一例として考えられます。内部モデルは、こうした先回りのために何を予測しているのかを説明する概念になります。
フィードバックは、実際に得られた感覚などの情報を使って制御を調整することです。先に用意した指令で動いても、物が予想と違う重さなら、その結果を感覚で確かめる必要があります。予測と感覚は、動作の中で組み合わされます。
この関係を整理すると、用語の役割が分かりやすくなります。「予測を使う」という制御の進め方と、「体や環境の関係をどう表しているか」という内部モデルの問いは関連しますが、同じ定義にはなりません。内部モデルはフィードフォワードに関わるだけでなく、感覚と指令から現在の状態を見積もる説明にも使われます。
この節の出典:T07-IM1、T07-IM3、T07-IM4
予測は、経験によって更新される
1994年にシャドメアとムッサ=イヴァルディは、参加者がロボットの取っ手を持って手を伸ばすとき、手の進み方を曲げる力を加えました。最初は軌道が大きく乱れましたが、練習すると、力を受けながら元に近い軌道へ動かせるようになりました。
その後、外から加える力を突然なくすと、手は初めとは反対側へ曲がりました。こうした練習後に残る変化を、残効と呼びます。外力に合わせて用意する指令が変化したことを示し、神経系が力の関係を学んで予測に使うという説明を支える結果です。
この節の出典:T07-IM2
残効は、何が変わったかを考える手がかり
この残効が重要なのは、邪魔な力にその場で反応するだけでは説明しにくい変化だからです。外力をなくしても、学習中に用意していた補償が現れます。このことから、運動の指令の出し方が外力に合わせて変わっていたと考えられます。
ただし、学習を調べるには「できたか、できなかったか」だけでは足りません。手の軌道がどう変わるか、力を取り除くと何が起こるか、別の場所での動きにどのような変化が現れるかを測ります。シャドメアらの研究は、こうした操作を通して学ばれた力の関係を調べました。
日常で道具に慣れた経験もこの説明につながりますが、特定の実験で測られた適応と、複雑な技能全体の習得は分けて考えます。実験は、動きの学習の一面を取り出し、何が変化したかを確かめる方法です。
この節の出典:T07-IM2
感覚と予測を組み合わせて、自分の状態を知る
予測は、実際に届く感覚と組み合わせて使われます。暗い場所で腕を動かした後、手がどこにあるかを答えてもらう研究では、手の位置を見積もる誤差の変化が、運動の指令と感覚入力を統合するモデルから説明されました。
内部モデルは、先回りする制御だけでなく、「今、自分はどう動いているか」を見積もる働きにもつながります。新しく得た感覚は、動きの調整や、その後の予測を変える手がかりになります。
この節の出典:T07-IM3
慣れた動きと、条件が変わった動きをつなぐ言葉
いつもの道具と重さの違う道具を使ったときや、慣れない抵抗に合わせて動いたときに、初めは力加減が合わず、次第に扱いやすくなることがあります。内部モデルは、その変化を「経験から、体と環境の関係を学んでいる」と捉えるための言葉です。
ボディワークでも、支持の仕方や動く速さを変えたとき、予想していた動きと実際の感覚の違いに気づくことがあります。その経験と、実験で調べられる予測や適応を区別しながら考えると、動きの学び方を理解しやすくなります。
実践で観察するときには、動く前の予想、実際に起きた動き、次の試行で変えたことを分けて言葉にできます。「もっと力を入れた」だけでなく、「この重さだと思った」「実際には思ったほど抵抗がなかった」と整理すると、力加減の調整を理解しやすくなります。これは自分の内部モデルを直接測る検査ではなく、動作を学ぶ経験を振り返るための問いです。
予測を使うことで、いつもの動作を毎回最初から試さずに行えます。そして、実際に届く情報を使うことで、条件の変化に合わせて動きを調整できます。慣れた動きを保つことと、新しい条件に合わせて学び直すこと。その両方を考えるのに、この用語が役立ちます。
この節の出典:T07-IM1、T07-IM2、T07-IM3
関連語
参考文献
- [T07-IM1] Flanagan JR, Wing AM. The role of internal models in motion planning and control: evidence from grip force adjustments during movements of hand-held loads. J Neurosci. 1997;17:1519–1528.
- [T07-IM2] Shadmehr R, Mussa-Ivaldi FA. Adaptive representation of dynamics during learning of a motor task. J Neurosci. 1994;14:3208–3224.
- [T07-IM3] Wolpert DM, Ghahramani Z, Jordan MI. An internal model for sensorimotor integration. Science. 1995;269:1880–1882.
- [T07-IM4] Kawato M, Furukawa K, Suzuki R. A hierarchical neural-network model for control and learning of voluntary movement. Biol Cybern. 1987;57:169–185.