ふぃーどふぉわーど|feedforward control|生理・バイオメカニクス
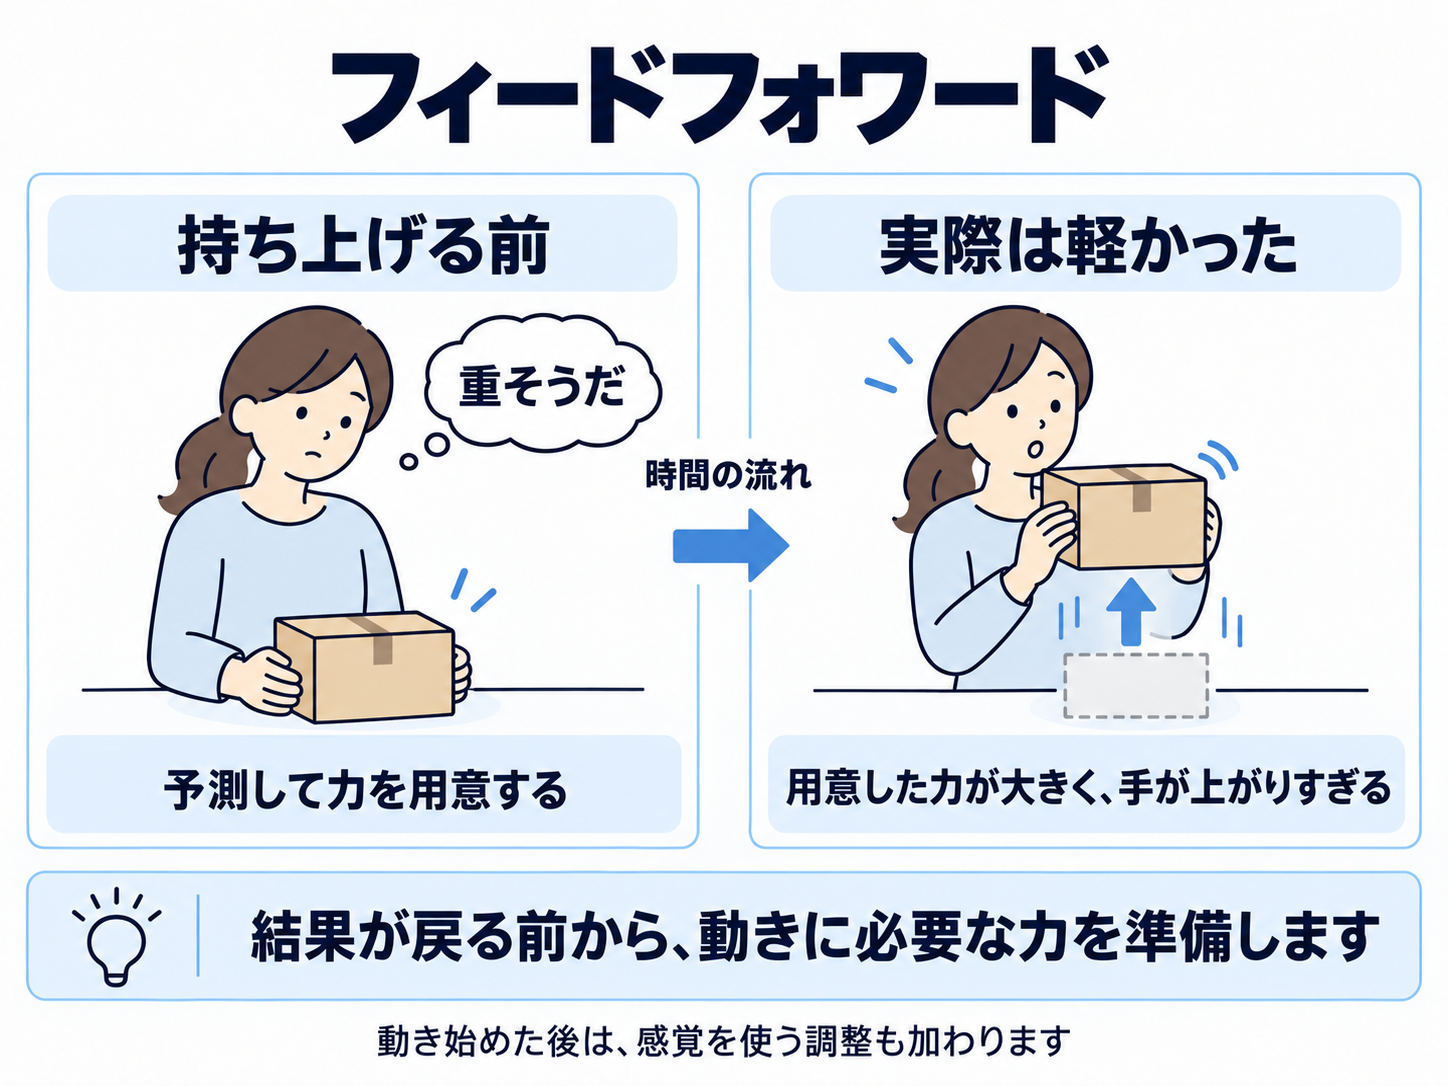
中身が詰まっていると思って箱を持ち上げたら、空で、手が思いのほか上へ動いてしまいます。そんな経験には、持ち上げる前に用意していた力が関わっています。運動制御でいうフィードフォワードとは、これから行う動作や予測できる変化に合わせて、結果が感覚として戻ってくる前から、筋肉へ送る運動の指令を調整する仕組みです。予測的制御とも呼ばれます。
起こることに先回りして力を用意する
物を持ち上げるとき、指は物をつまみ、腕は上向きの力を加えます。指で左右から押さえると、接触面の摩擦によって物が下へ滑るのを防げます。上へ動かす力と指で挟む力は、持ち上げる動作の中で一緒に調節されています。
親指と人さし指で小さな物をつまみ、机から持ち上げる実験では、同じ重さで繰り返すと、物が浮く前の力の増え方がその重さに合っていました。ところが、重さを予告なく変えると、最初の力の増え方には前回持った重さの影響が現れました。
物が急に軽くなると、用意した力が大きすぎて、手が上がりすぎました。急に重くなると、最初の力では物が浮かず、さらに力を足して持ち上げました。実際に浮く前から、直前の経験をもとに力の大きさが調整されていたことがわかります。
感覚は準備にも、動きの途中にも使われる
力を準備するための手がかりには、目で捉えた物の位置、手に触れた感触、今の腕の位置、それまでの経験などがあります。同じ棚へ手を伸ばす場合でも、腕が下がっているときと胸の高さにあるときでは、使う関節の動きや筋肉の働き方が変わります。神経系は、動き始める時点での身体の状態を利用して運動を組み立てます。この調節の多くは、本人が気づかないうちに進みます。
動き始めると、皮膚や筋肉などから新しい情報が届きます。物が浮いたこと、指先で小さな滑りが起きたこと、腕の位置の変化を捉え、その後の力や動きを調整します。動作の結果を受け取って制御に戻す仕組みが、フィードバックです。先ほどの持ち上げ実験でも、物が予想より軽く、早く浮いたときには、動き始めの感覚情報を受けて、力を増やす活動を途中で止める調整が見られました。
参考記事→求心性線維
感覚情報が神経を伝わり、筋肉の力が変わるまでには時間がかかります。そこで、予測できる変化には前もって力を用意し、新しく届く感覚を使って、その場の動作も調整していきます。
手の動きに合わせて、つまむ力も変わる
物をつまんで運ぶときには、重力に加え、動き出しや止まり際にも指先の負荷が変わります。腕の動きを速めたり遅くしたりするたびに、物を滑らせないために必要なつまむ力も変わります。
FlanaganとWingは、親指と人さし指でつまむ装置を、前後26cm動かす実験をしました。装置にはモーターがつながり、加速の仕方や速さ、位置に応じて、手に加わる力の変わり方が異なる三つの負荷をつくりました。
各負荷に慣れた後の10人の記録では、指でつまむ力は、物を指先から滑らせようとする力の変化と、ほぼ同時に増減しました。負荷を感覚で捉えてから反応するだけなら、神経の伝達や筋収縮に必要な遅れが生じます。この時間関係から、腕の動きに伴って指先へ加わる力を見積もり、つまむ力を調整していると考えられました。動作を始めるときの準備に加え、運んでいる間の負荷の変化にも、予測的な調整が関わります。
この節の出典:P3
腕を動かす前に、全身の支えが変わる
立ったまま固定された取っ手を素早く引くと、腕が取っ手へ力を加えると同時に、身体も取っ手から前向きの力を受けます。この力に備え、腕の筋肉が活動し始めるより前に、ふくらはぎなどの活動が変わることがあります。予測的姿勢調整、APAと呼ばれる現象です。
APAはanticipatory postural adjustmentの略です。素早く腕を上げる課題でも、胴体にあたる体幹や脚の筋肉に先行する変化が現れます。研究では、筋肉の電気的な活動を記録する筋電図と、床に加わる力などを測り、腕の活動が始まる時刻との前後関係を調べます。
健康な人が立ったまま両腕を素早く動かす実験では、運動の方向によって先行する姿勢筋の活動が変わりました。とくに体幹に近い筋肉では、活動の増加が大きくなる方向があり、そこから方向がずれるにつれて増加が小さくなりました。これから行う腕の動きに応じて、支えをつくる筋肉の組み合わせも変わります。
支えや予測のしやすさで準備が変わる
同じ取っ手を引く動作でも、身体が外から支えられているときには、その支えからも力を受けられます。CordoとNashnerの実験では、身体を支えて安定させると、腕の活動に先立つ姿勢筋の活動が小さくなったり、見られなくなったりしました。
外から受ける力についても、予測できる内容に応じて準備が変わります。ある研究では、物の中に入れる重りを軽いものと重いものに変え、健康な成人20人に立ったまま受け取ってもらいました。体幹や脚の筋電図を調べると、同じ重さを繰り返し受け取るうちに、事前の姿勢調整がその重さに合っていきました。重さが予告なく変わった最初の試行では、直前の重さを受け取ったときと似た筋活動が現れました。
座って腕を動かす場合にも、背中を支えに預けている状態と、上体を自分で保っている状態では、腕の運動から受ける力を支える条件が変わります。身体の支え方と、これから行う動作の両方が、準備する筋活動に関わっています。
経験によって予測を更新する
慣れない道具や負荷では、用意した力と、実際に必要な力にずれが生じます。動かした結果を経験することで、次の動作へ向けた調整が進みます。
ShadmehrとMussa-Ivaldiの研究では、参加者が装置を握って手を伸ばす際、ロボットから手の進む向きを曲げるような力を加えました。初めは手の軌道が曲がりましたが、練習を重ねると、力を受けながら、元の軌道に近い経路で動かせるようになりました。
その後、力を突然なくすと、手は、初めに力を加えたときとは反対側へ曲がりました。外からの力を打ち消すように用意した運動の指令が残り、今度は逆側へ動かしたと考えられます。力を外した後にも残るこの変化を、残効と呼びます。新しい力学的な条件を経験しながら、動きを合わせていく過程が運動適応です。
この節の出典:P7
内部モデルという考え方
腕にどの程度の力を出すと、どのように動くでしょうか。物を速く運ぶと、指先にどんな負荷が加わるでしょうか。このような身体や環境の関係を神経系の中で表し、動作の制御に使うという考えを、内部モデルと呼びます。
今の身体の状態と運動の指令から、起こりそうな結果を見積もるものは、順モデルと呼ばれます。例えば、これから腕を動かす指令を使い、手に持った物が指先へ加える力を予測する働きです。目標とする動きを実現するために必要な指令を求めるものは、逆モデルと呼ばれます。どちらも、運動を支える情報処理を説明するためのモデルです。
予測した結果と、実際に届いた感覚情報とのずれは、次の見積もりを変える手がかりになります。内部モデルを用いた説明では、そのずれを動作中の調整や、モデルの更新にも使います。
衝撃が来る前と、来た後の調整
片手でつまんだ装置の下部に小さな容器を付け、そこへ球を落とす実験があります。本人がもう一方の手から球を落とすと、球が当たる前につまむ力が増え、装置を少し持ち上げる動きが現れました。球や装置の重さ、落とす高さに応じて準備の大きさが変わり、予測した衝撃に合わせて力が用意されていました。
球が当たった後にも、手や腕の筋肉に反応が起こりました。実験者が予告なく球を落とした場合には、この衝突後の反応が大きくなりました。本人が球を落とす動作では、球を扱うときの情報から準備を始め、実際に装置へ当たった後には、新しく届く感覚を使った調整が続きます。
関連記事
この節の出典:P2
関連語
- フィードバック:動作の結果についての情報を、制御へ戻して使う仕組み。
- 予測的姿勢調整:予測できる動作や外力に備えた姿勢筋などの調整。
- 内部モデル:身体や環境の関係を表し、制御に利用するという情報処理モデル。
- 運動学習:経験や練習によって運動の能力が変化する過程。
- 姿勢制御:身体の向きと安定を調節する働き。
参考文献
- S1:Purves D, Augustine GJ, Fitzpatrick D, et al., eds. Motor Control Centers in the Brainstem: Upper Motor Neurons That Maintain Balance and Posture Neuroscience. 2nd ed. Sinauer Associates; 2001.
- S2:Knierim J. Motor Units and Muscle Receptors Neuroscience Online. Section 3, Chapter 1. UTHealth Houston. Last Review 07 July 2026.
- P1:Johansson RS, Westling G. Coordinated isometric muscle commands adequately and erroneously programmed for the weight during lifting task with precision grip Exp Brain Res. 1988;71(1):59–71. doi:10.1007/BF00247522.
- P2:Johansson RS, Westling G. Programmed and triggered actions to rapid load changes during precision grip Exp Brain Res. 1988;71(1):72–86. doi:10.1007/BF00247523.
- P3:Flanagan JR, Wing AM. The Role of Internal Models in Motion Planning and Control: Evidence from Grip Force Adjustments during Movements of Hand-Held Loads J Neurosci. 1997;17(4):1519–1528. doi:10.1523/JNEUROSCI.17-04-01519.1997.
- P4:Aruin AS, Latash ML. Directional specificity of postural muscles in feed-forward postural reactions during fast voluntary arm movements Exp Brain Res. 1995;103(2):323–332. doi:10.1007/BF00231718.
- P5:Cordo PJ, Nashner LM. Properties of postural adjustments associated with rapid arm movements J Neurophysiol. 1982;47(2):287–302. doi:10.1152/jn.1982.47.2.287.
- P6:Kaewmanee T, Liang H, Aruin AS. The role of predictability of the magnitude of a perturbation in control of vertical posture when catching an object Hum Mov Sci. 2021;80:102890. doi:10.1016/j.humov.2021.102890.
- P7:Shadmehr R, Mussa-Ivaldi FA. Adaptive representation of dynamics during learning of a motor task J Neurosci. 1994;14(5 Pt 2):3208–3224. doi:10.1523/JNEUROSCI.14-05-03208.1994.
本文文字数:3045字(導入・各節本文の空白除外。見出し、根拠リンク、図案、関連項目、参考文献を除く)。